

As a global benchmark event for the robotics industry, the 2026 World Robot Conference focused on technological innovation in embodied intelligence, mobile robots and unmanned systems. BWSENSING showcased our full lineup of self-developed inertial sensing and integrated navigation hardware, exploring new paths for high-precision positioning and attitude determination together with industrial partners, research institutes and clients across the value chain.
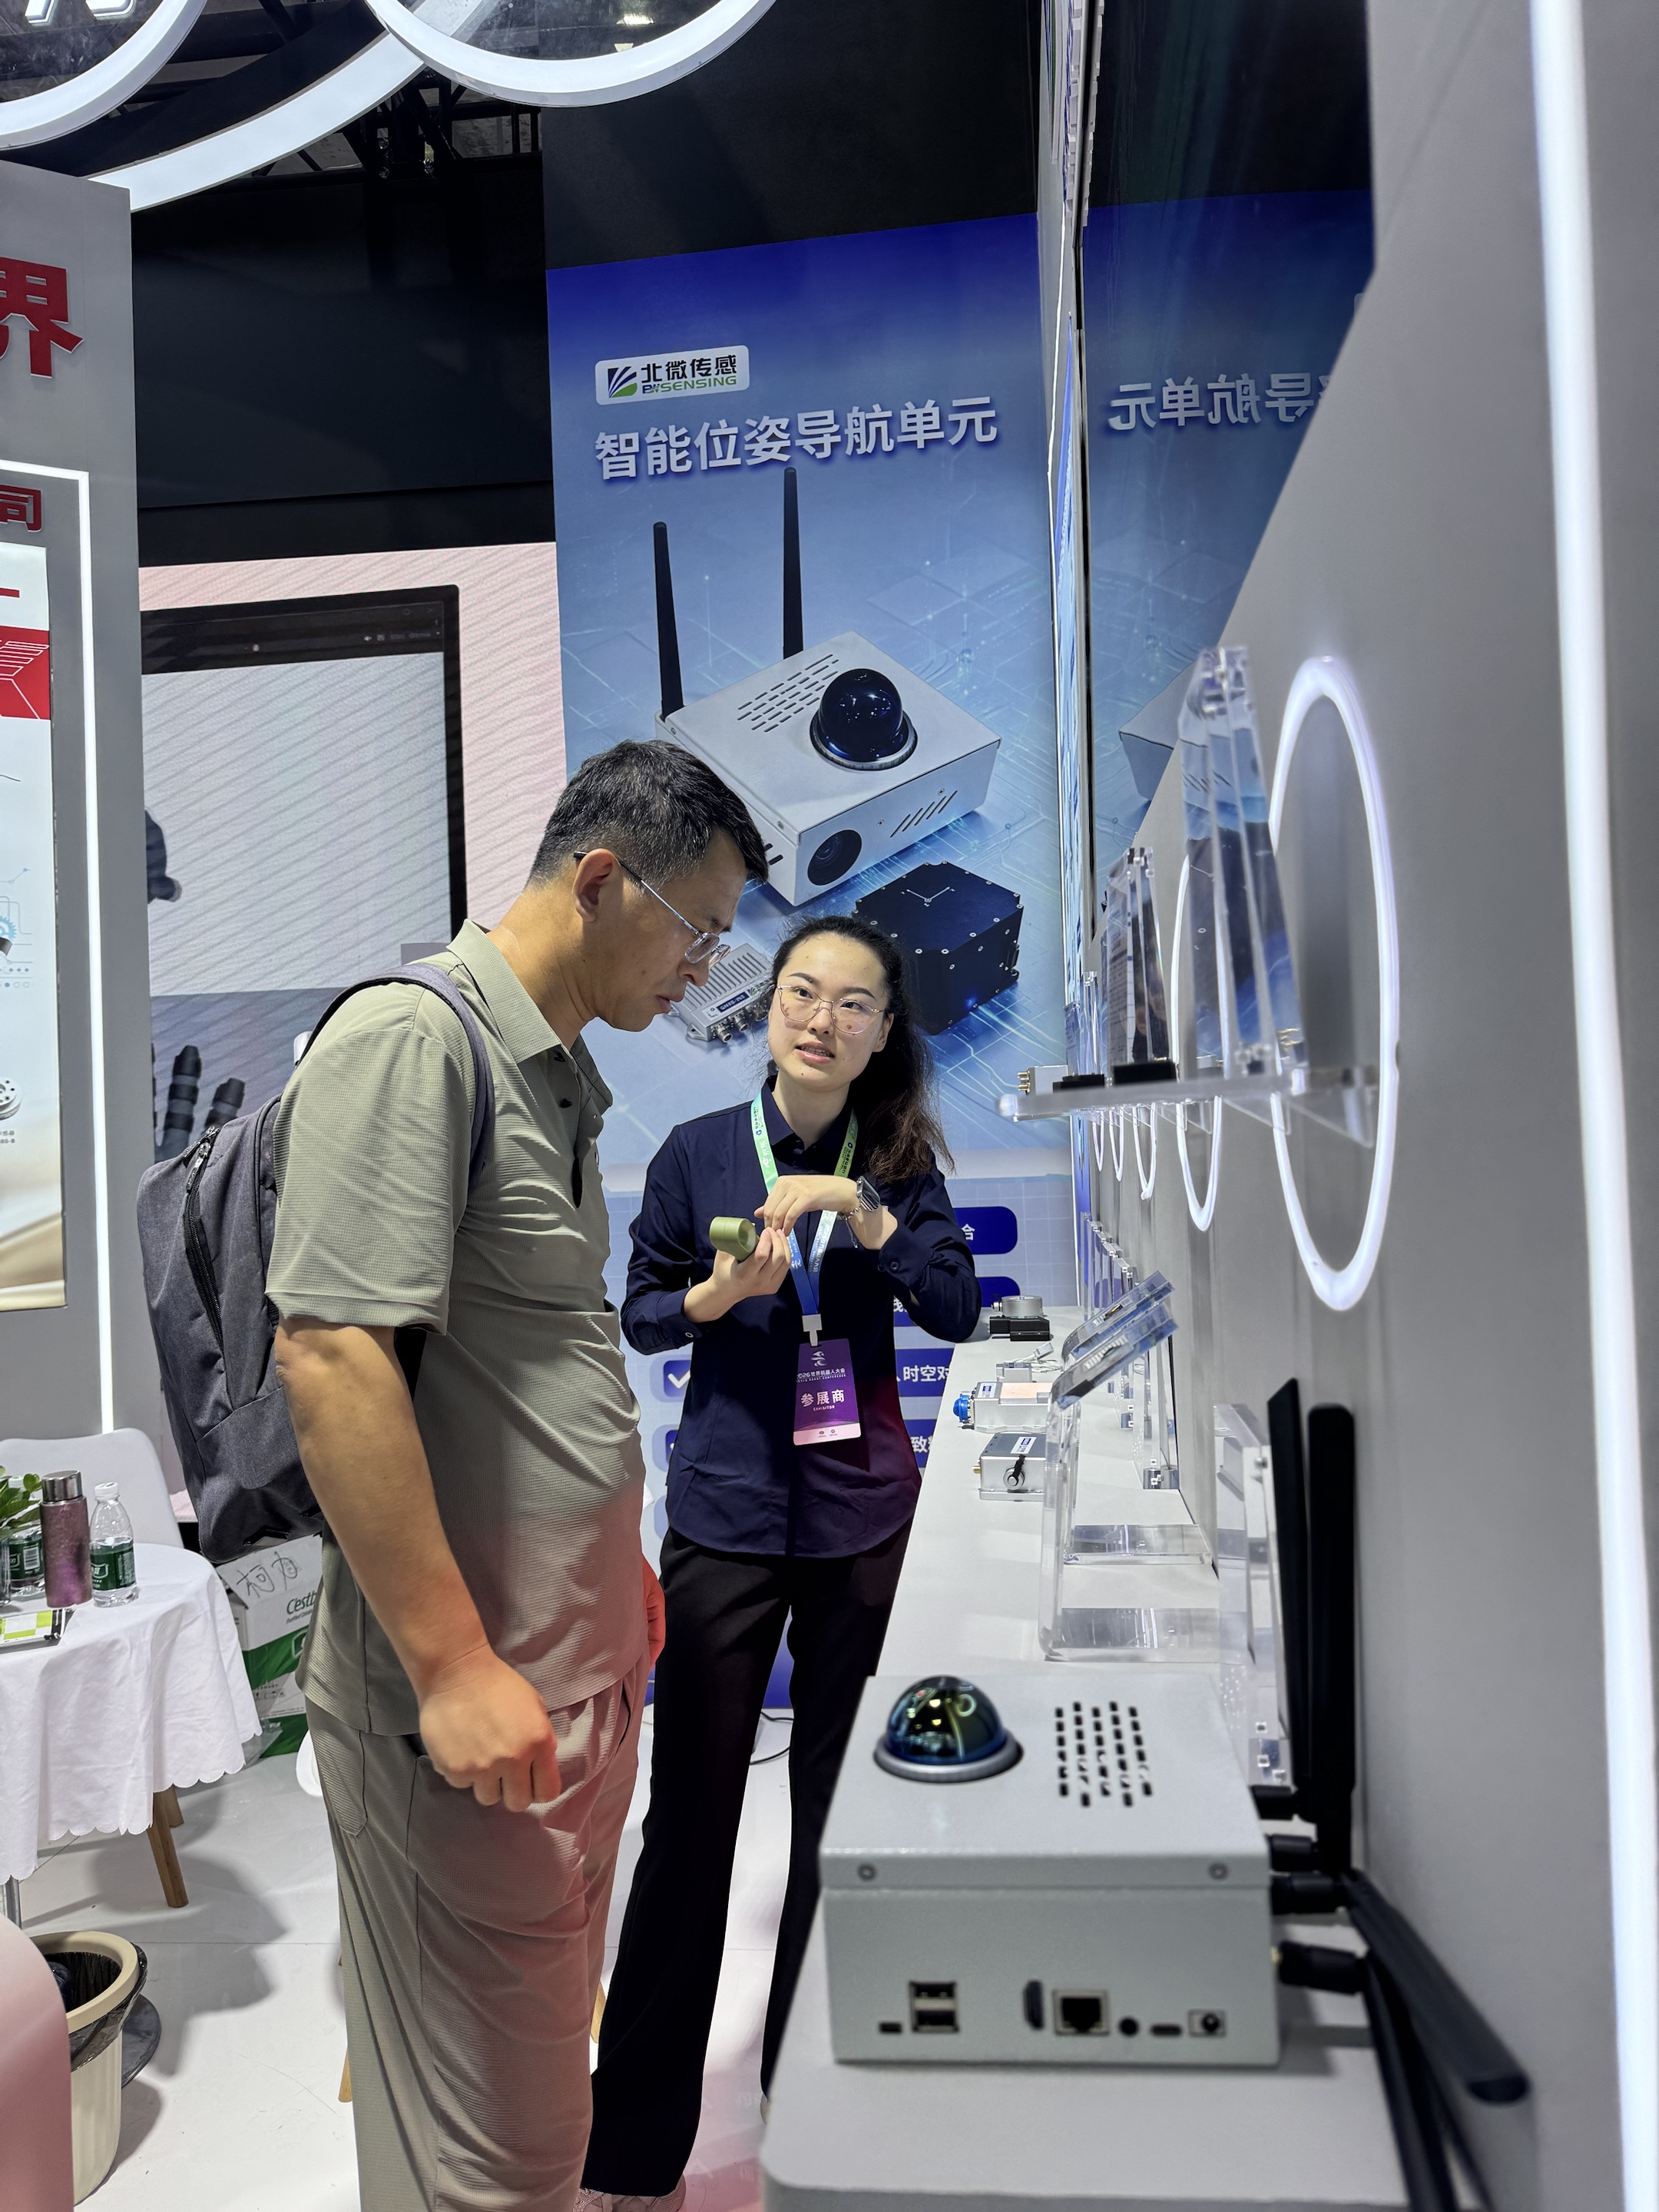
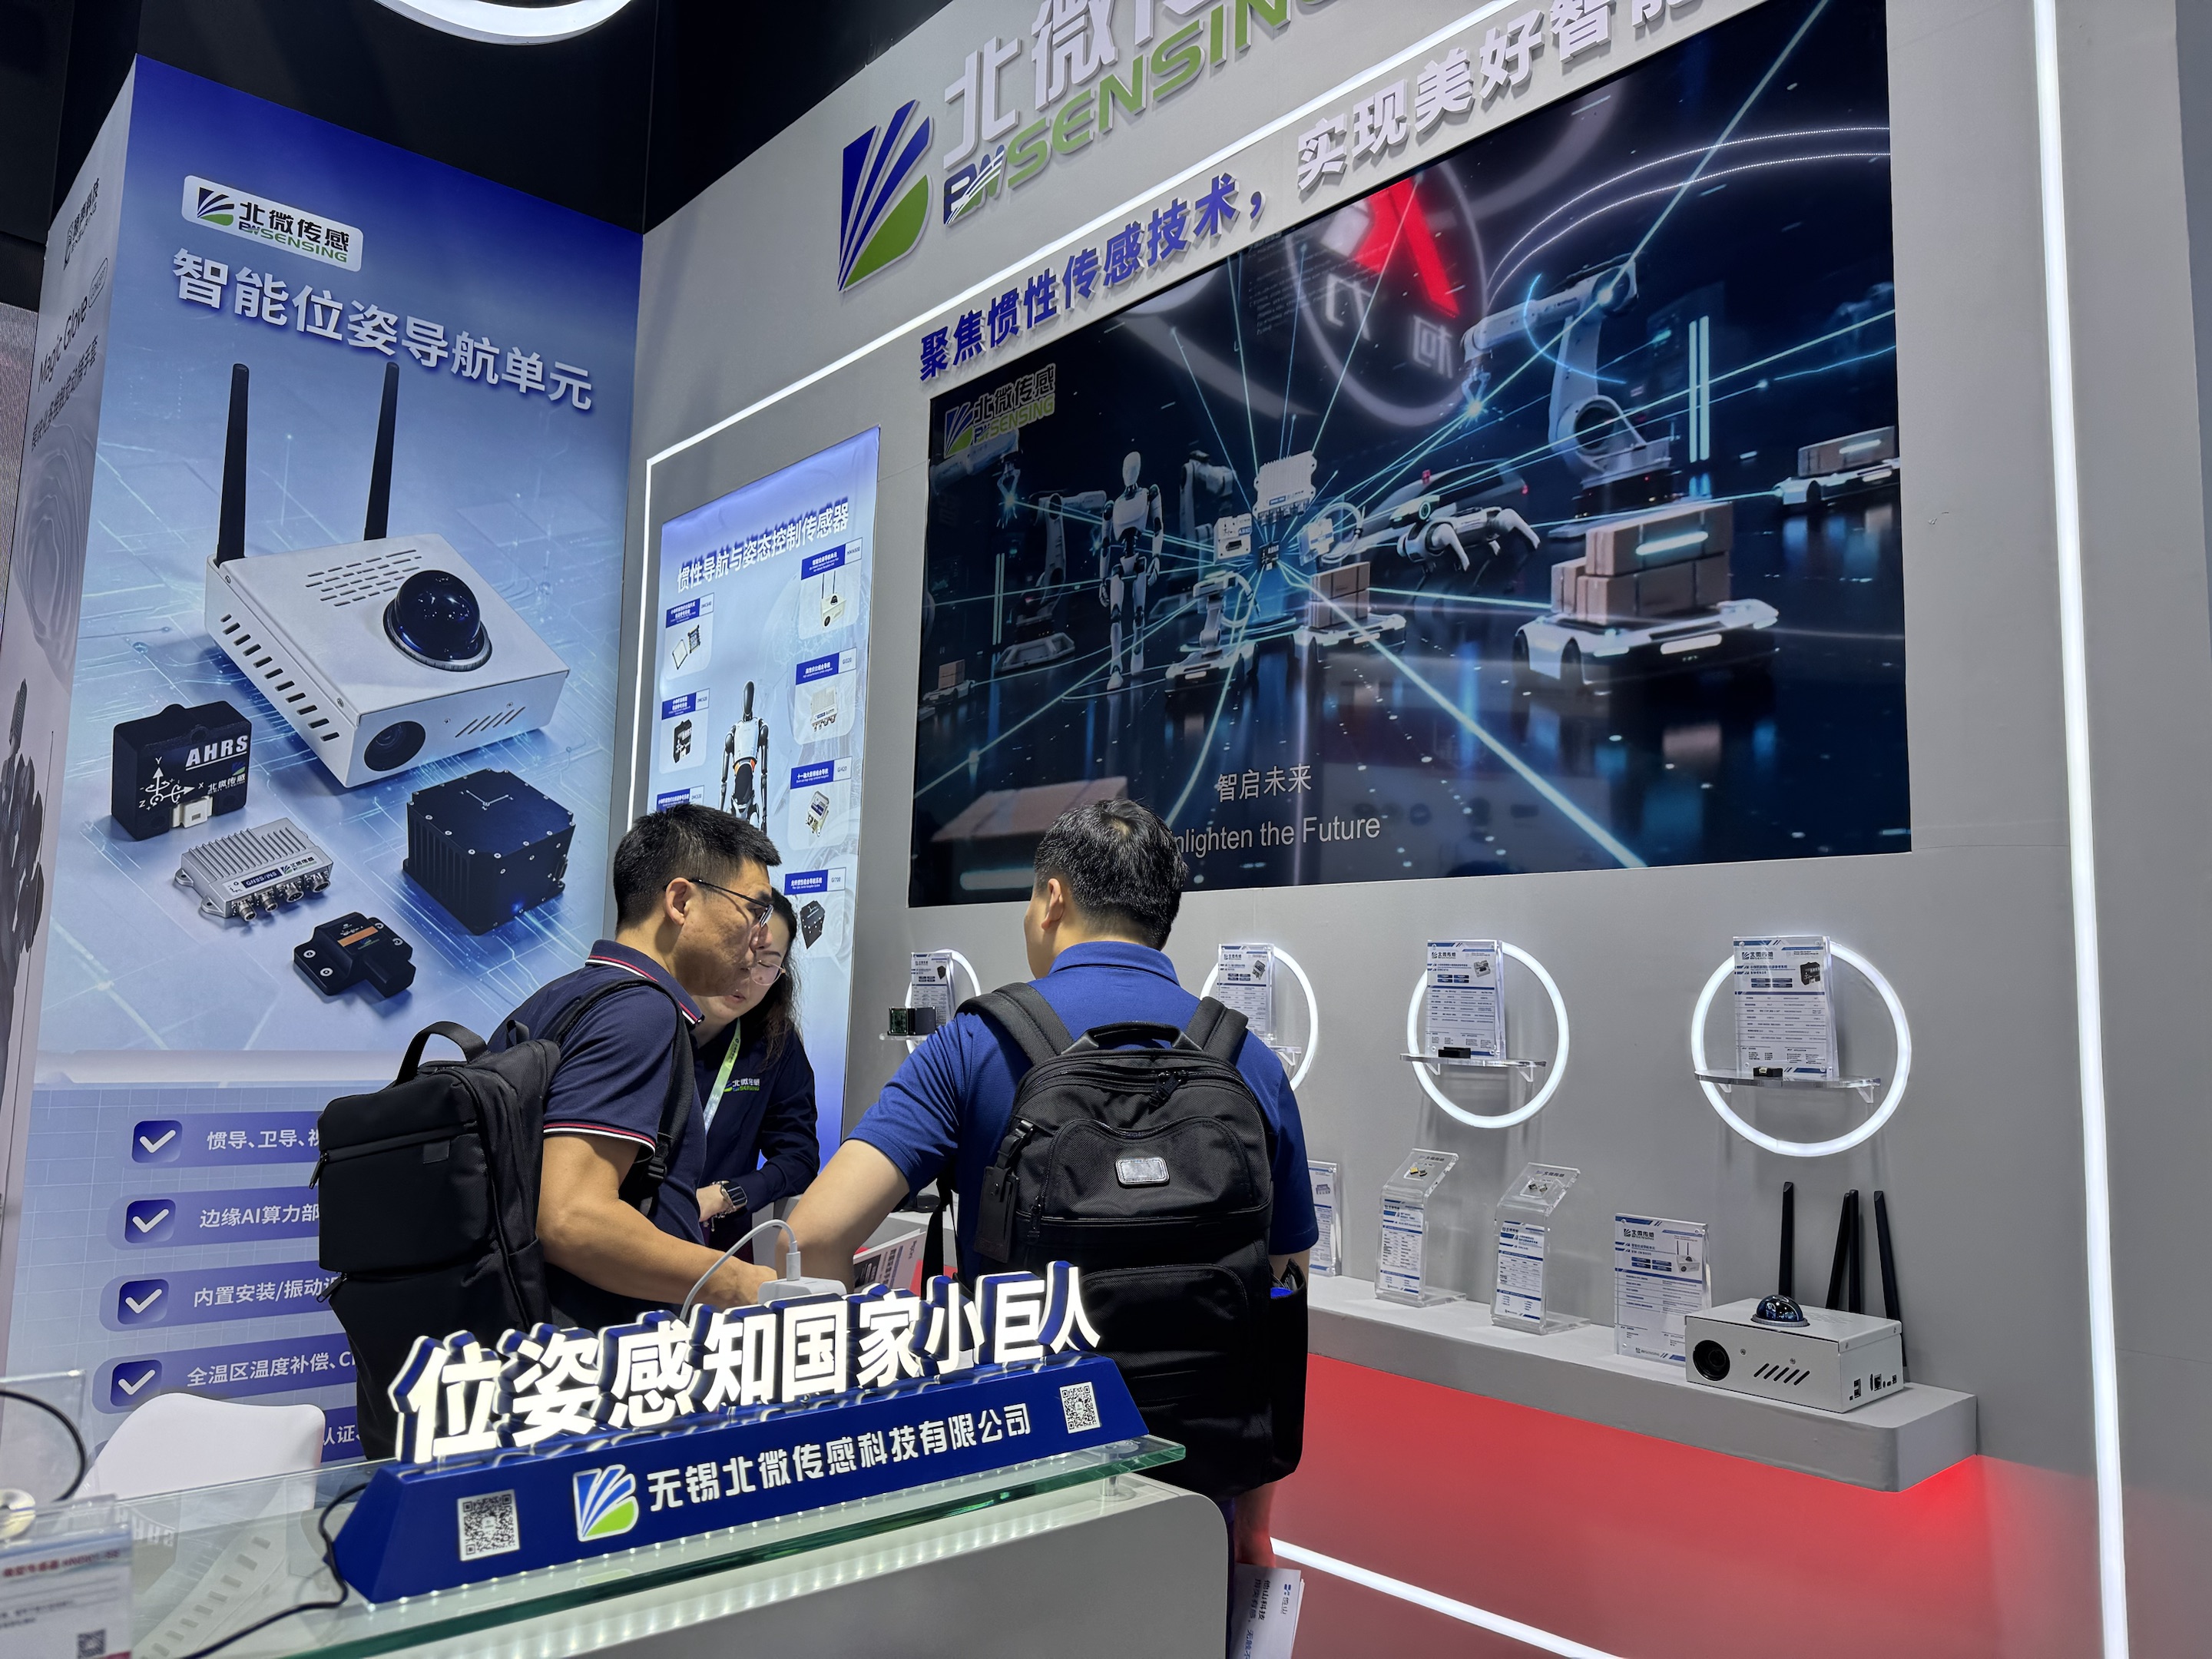
Our Product Portfolio for Robotics & Unmanned Platforms
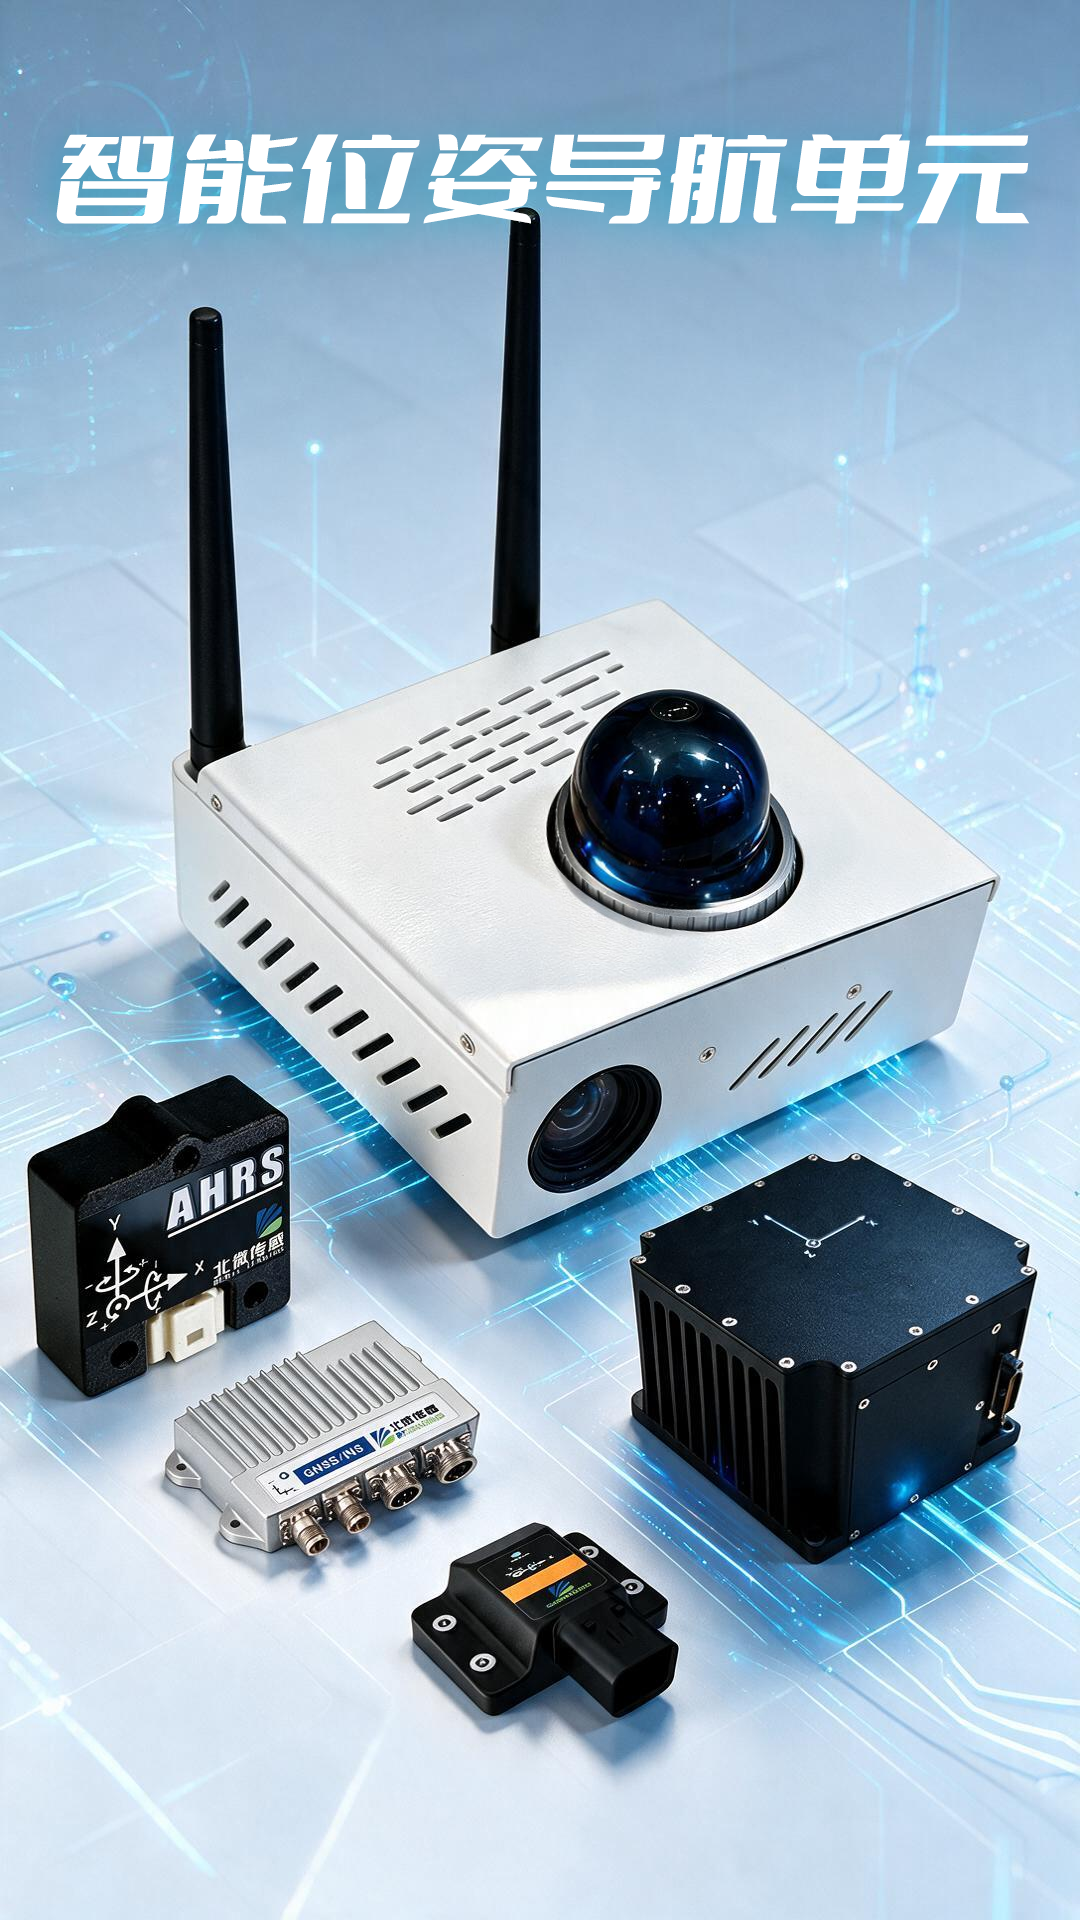
High-precision navigation calculation, advanced digital filtering algorithm. Automatic heading & attitude alignment. Small form factor and lightweight design.
Application Cases
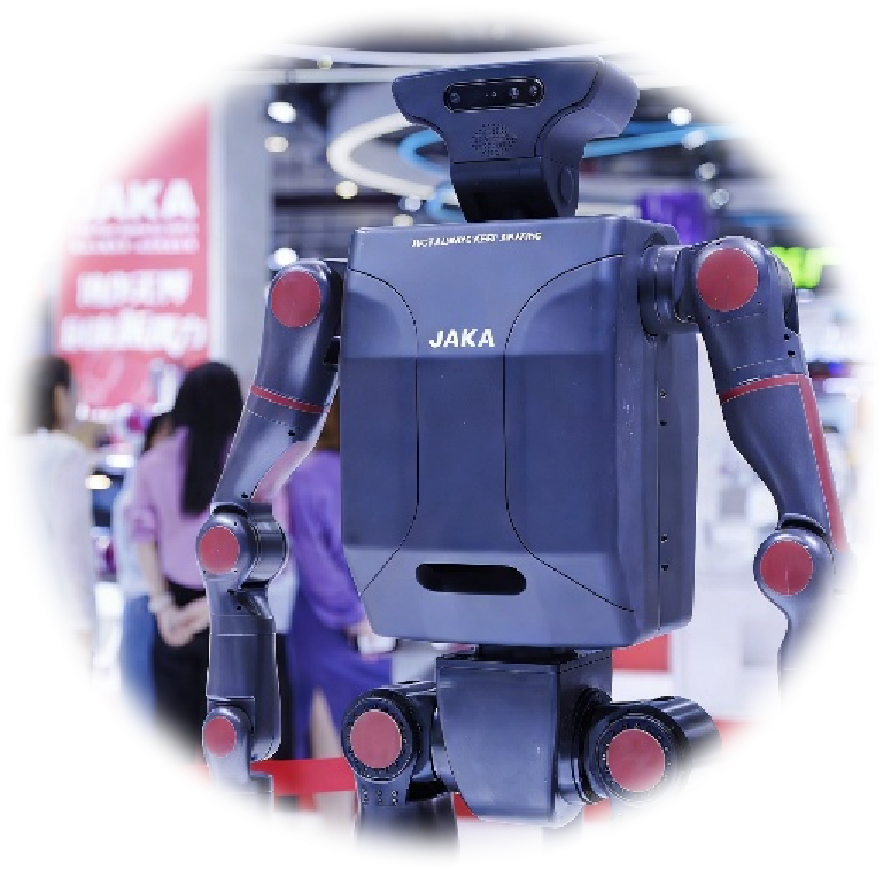
Adopts DMC630 inertial units distributed on torso, head and waist. Captures real-time multi-dimensional motion attitude data. Standard interface for robot main control, paired with sensor fusion, balance and SLAM algorithms to realize dynamic balance control and autonomous mapping navigation.
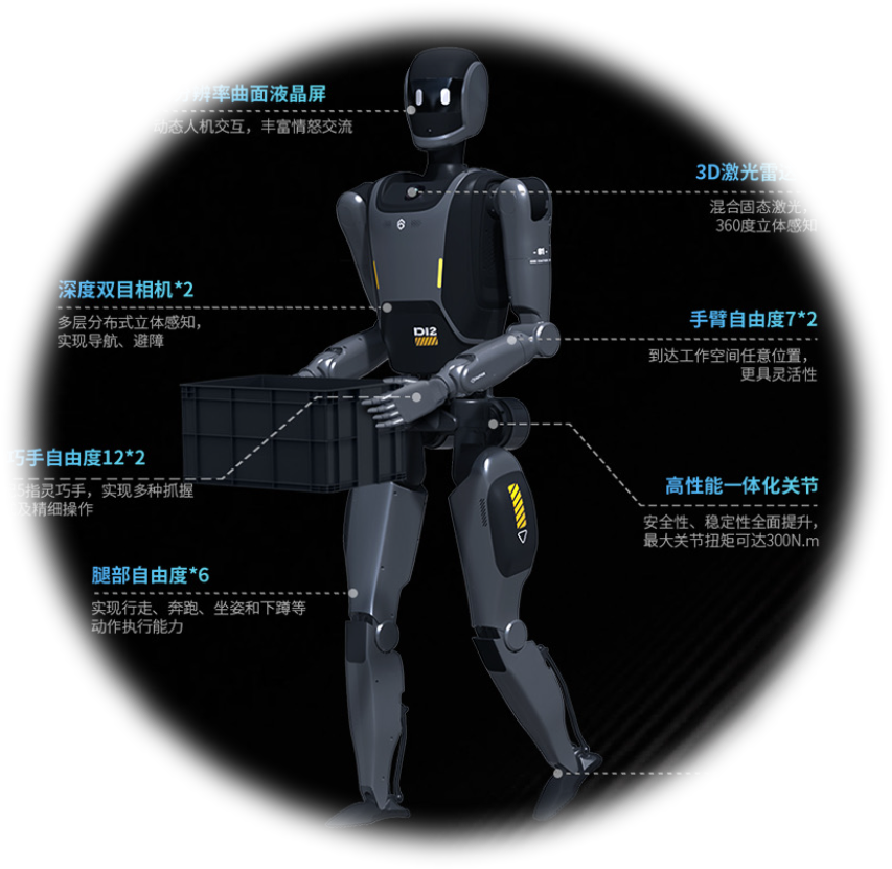
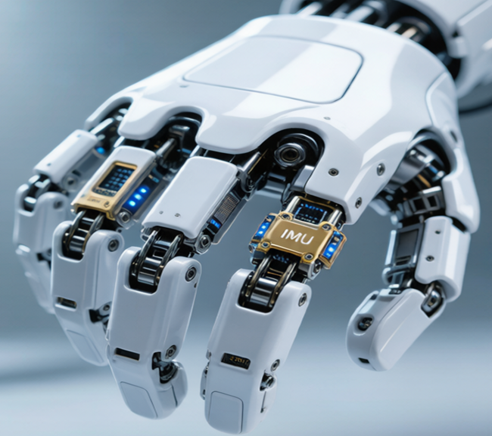
✅ JAKA Robot
Smooth motion control, precise joint attitude measurement, dual-scenario adaptability.DMC630 collects attitude data for cross-bone joints of robotic arms. IMU50 deployed on AGV to output heading and acceleration information. Sensor data feeds into controller for closed-loop motion control.
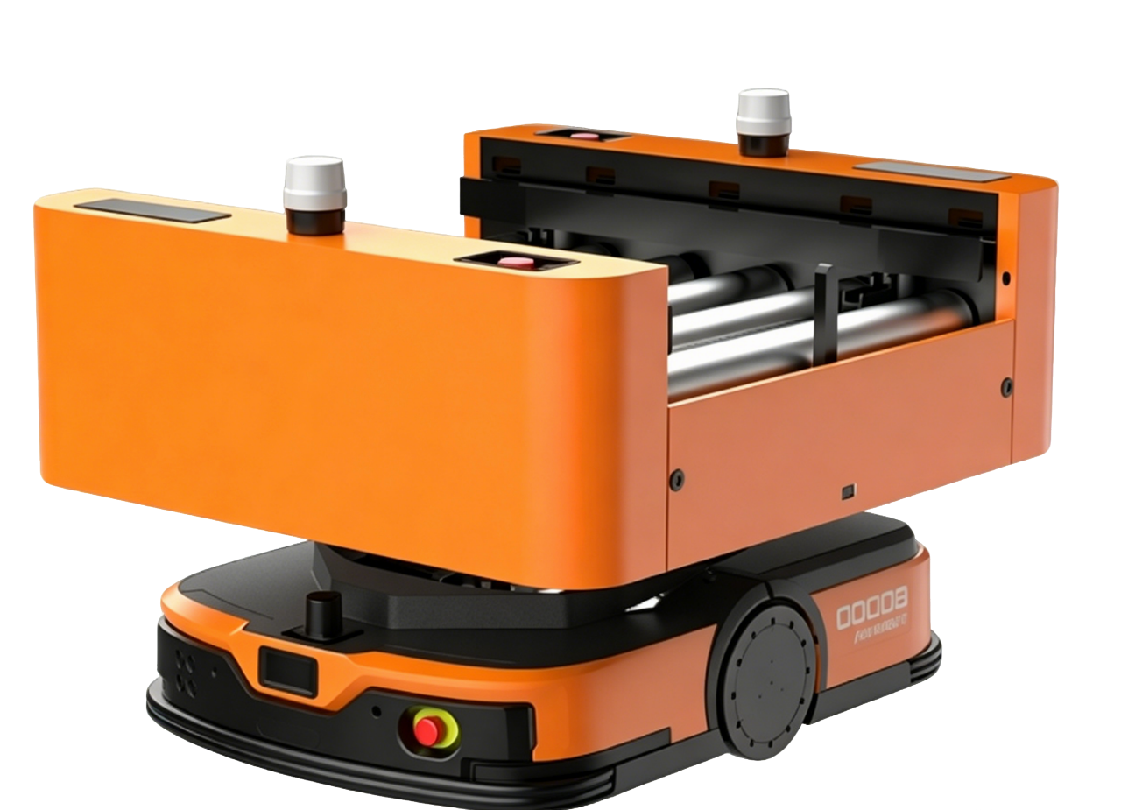
BWM426 delivers high-precision attitude sensing data. Dynamically corrects running status to adapt to changing working conditions. Supports precise docking and control between AMR and production line equipment.
Partners
Shared:


-
STAY CONNECTED


-
8:00am-7:00 pm Service Online
WhatsApp/Tel:+86 15050 672 146
+86 17606 118 008
Commercial:sales@bwsensing.com
Customer Service:support@bwsensing.com

Copyright © 2010-2023 Wuxi BEWIS Sensing Technology LLC 苏ICP备14001101号-6 Privacy Policy Cookies

 +86 189 2129 2620
+86 176 0611 8008 sales@bwsensing.com
